วันพฤหัสบดีที่ 12 ตุลาคม พ.ศ. 2560

Modbus คือ อะไร?สำหรับใช้กับตัวควบคุมลอจิก (PLC) ที่ตั้งโปรแกรมได้ ในแง่ง่ายๆ

เนื้อหาโดยสรุปสำหรับการ อบรม modbus  

  
         Modbus คือ โปรโตคอลการสื่อสารแบบอันดับเผยแพร่คราวแรกโดย Modicon (ช่วงนี้ Schneider Electric) ในปี 1979 สำหรับในการใช้งานกับตัวควบคุมตรรกะของโปรแกรมได้ (PLC ที่) ที่เรียบง่ายและก็มีคุณภาพมันได้แปลงเป็นตั้งแต่พฤตินัยโปรโตคอลการสื่อสารมาตรฐานและก็เดี๋ยวนี้ก็เป็นขั้นตอนการที่มีอยู่ทั่วไปสำหรับการเชื่อมต่อเครื่องมืออิเล็กทรอนิกส์อุตสาหกรรม. 1 เหตุผลหลักสำหรับในการใช้งานของ Modbus ในสิ่งแวดล้อมอุตสาหกรรมที่มี

Modbus RTU

         นี้จะใช้สำหรับในการติดต่อสื่อสารแบบอันดับแล้วก็ทำให้การใช้งานมีขนาดกระชับแทน binary ของข้อมูลสำหรับโปรโตคอลการสื่อสาร รูปแบบ RTU ตามคำสั่ง / ข้อมูลที่มีวงจรตรวจสอบความซ้ำซ้อนการตรวจดูเป็นกลไกการพิจารณาข้อผิดพลาดเพื่อความน่าวางใจของข้อมูล Modbus RTU คือการปฏิบัติการร่วมกันเยอะที่สุดสำหรับ Modbus เนื้อความ Modbus RTU จะต้องส่งอย่างสม่ำเสมอโดยไม่ต้องลังเลระหว่างผู้แสดง เนื้อความ Modbus มีกรอบ (คั่น) โดยมิได้ใช้งาน (เงียบ) งวด

Modbus ASCII

         นี้จะใช้เพื่อการสื่อสารแบบอนุกรมแล้วก็ทำให้การใช้อักขระ ASCII สำหรับโปรโตคอลการสื่อสาร ต้นแบบ ASCII ใช้ยาวซ้ำซ้อนการตรวจทานการตรวจดู ข้อความ Modbus ASCII เป็นกรอบโดยนำลำไส้ใหญ่ ( ‘:’) และก็พ่วงบรรทัดใหม่ (CR / LF)

Modbus TCP / IP หรือ Modbus TCP

          นี้เป็นตัวแปร Modbus ใช้เพื่อการติดต่อสื่อสารผ่านโครงข่าย TCP / IP, การเชื่อมต่อผ่านพอร์ต 502 5 มันไม่มีความจำเป็นที่ต้องคำนวณการวิเคราะห์เป็นด้านล่างแล้วให้การคุ้มครองปกป้องการพิจารณา


เลขฐานสิบหก (hexadecimal) เป็นอย่างไร


จำนวน 0 และ 1 ที่ส่งมาจะแปลเป็นค่าตัวเลขได้ก็ด้วยการใช้รูปแบบของเลขฐานสิบหก โดย 4 Bit ที่ต่อกันจะเป็นกรุ๊ปของเลขฐานสิบหกหนึ่งค่าตั้งแต่ 0 ถึง F ดังตาราง

0000 = 0
0100 = 4
1000 = 8
1100 = C
0001 = 1
0101 = 5
1001 = 9
1101 = D
0010 = 2
0110 = 6
1010 = A
1110 = E
0011 = 3
0111 = 7
1011 = B
1111 = F
และแต่ละกรุ๊ปของ 8 Bit เราเรียกว่า Byte ซึ่งจะแสดงความหมายของ Character หนึ่งตัวที่แทนด้วยตัวเลขตั้งแต่ 00 ถึง FF
จะเก็บข้อมูลในรูปแบบ Modbus อย่างไร

ข้อมูลต่างๆของวัสดุอุปกรณ์ที่เป็น Slave จะเก็บอยู่ในตาราง 4 ตารางที่มีคุณสมบัติต่างกัน โดยสองตางรางแรกจะเก็บข้อมูลของแบบ Discrete ที่เป็นค่า On/Off (Coil) ส่วนอีกสองตารางที่เหลือจะเก็บค่าตัวเลข(Register)
Coil และก็ Register ต่างก็มีตารางแบบ Read-only คืออ่านได้อย่างเดียว แล้วก็ Read-write เป็นอ่านได้และเขียนข้อมูลลงไปได้
แต่ละตารางจะมีข้อมูล 9999 (เก้าพันเก้าร้อยเก้าสิบเก้า) ค่า
Coil หรือ Contact ซึ่งเป็น Discrete แต่ละตัวจะถูกกำหนดตำแหน่งด้วย Address ตั้งแต่ 0000 ถึง 270E ซึ่งเป็นเลขฐานสิบหก (แปลงเป็นฐานสิบคือ 0 ถึง 9998)
Register แต่ละตัวใช้พื้นที่ 16 bits = 2 bytes = 1 word และมี address ตั้งแต่ 0000 ถึง 270E เช่นกัน
Data Addresses
Coil/Register Numbers
Type
Table Name
0000 to 270E
1-9999
Read-Write
Discrete Output Coils
0000 to 270E
10001-19999
Read-Only
Discrete Input Contacts
0000 to 270E
30001-39999
Read-Only
Analog Input Registers
0000 to 270E
40001-49999
Read-Write
Analog Output Holding Registers


Modbus RTU vs Modbus TCP/IP ต่างกันยังไง?

  • RTU  Modbus RTU คือเครือข่ายอุปกรณ์ภาคสนามที่ใช้การติดต่อสื่อสารแบบอันดับ เซ็นเซอร์แล้วก็เครื่องใช้ไม้สอย Modbus สามารถถูกล่ามโซ่เอาไว้ภายในเครือข่ายได้ RTU เป็นที่นิยมอย่างยิ่งสำหรับเครือข่ายการควบคุมอุตสาหกรรมเพราะได้รับรอบเป็นระยะเวลาที่ยาวนานและมีจำนวนมากของอุปกรณ์รวมทั้งซอฟต์แวร์ที่เกื้อหนุน
  • TCP / IP Modbus TCP / IP ได้รับการพัฒนาเพื่อใช้ประโยชน์จากโครงข่าย Ethernet Kyle Yost วิศวกรวางแบบของพวกเราเองได้อธิบายว่า:

"Modbus TCP / IP เป็นโปรโตคอล Modbus RTU โดยใช้อินเทอร์เฟซ TCP ในเครือข่าย Ethernet ส่วนประกอบข้อมูล Modbus ถูกกำหนดโดยใช้ชั้นแอ็พพลิเคชันที่ใช้ในโปรโตคอล TCP / IP TCP หรือโปรโตคอลการขนส่งถูกใช้เพื่อให้มั่นใจว่าข้อมูลได้รับและก็ส่งอย่างถูกต้องรวมทั้ง IP เป็นที่อยู่และก็ข้อมูลการกำหนดทาง "

"คำสั่ง Modbus TCP / IP เป็นคำสั่ง Modbus RTU ที่รวมอยู่ในกระดาษห่อหุ้ม Ethernet TCP / IP ประโยชน์ของการใช้ Modbus TCP / IP กำลังใช้อุปกรณ์เครือข่ายอีเทอร์เน็ตที่มีอยู่ซึ่งมีให้เลือกเยอะมากแล้วก็คุ้ม "

            เมื่อกล่าวถึงโปรโตคอลทั้งคู่นี้จะมีอยู่เพื่อคุณสามารถส่งข้อมูลได้อย่างคุ้มค่าและก็สะดวกสำหรับคุณ โทรหาเราหรือขอให้ผู้เชี่ยวชาญด้านการประมาณของเราส่งอีเมลเพื่อปรึกษาเกี่ยวกับแอปพลิเคชันโดยเฉพาะอย่างยิ่งของคุณและพวกเราสามารถช่วยคุณสำหรับเพื่อการระบุกระบวนการส่งข้อมูลก้าวหน้าที่สุด


คำค้นหาที่เกี่ยวข้อง : Modbus คือ

วันพุธที่ 11 ตุลาคม พ.ศ. 2560

โมเมนตัมและการชน กฏอนุรักษ์โมเมนตัม ม.ต้น ม.ปลาย

โมเมนตัมและการชน กฏอนุรักษ์โมเมนตัม ม.ต้น ม.ปลาย

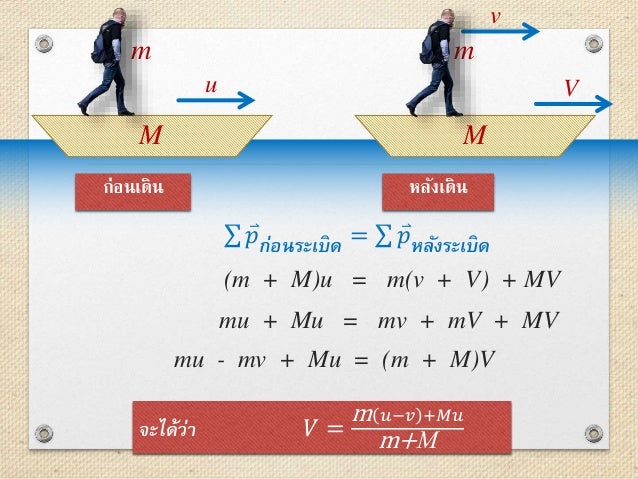
ชี้แจง โมเมนตัมและการชน แล้วก็ความเกี่ยวพันระหว่างแรงแล้วก็โมเมนตัมที่แปรไป วัตถุที่เคลื่อนที่จะมีโมเมนตัม เมื่อแรงลัพธ์ทำต่อวัตถุจะมีผลให้โมเมนตัมของวัตถุแปรไป โดยแรงลัพธ์พอๆกับอัตราการเปลี่ยนโมเมนตัมของวัตถุ ชี้แจงการชนของวัตถุ กฎการอนุรักษ์และรักษาโมเมนตัม รวมทั้งวิเคราะห์การชนกันของวัตถุ สำหรับเพื่อการชนกันของวัตถุหรือการปะทุ โมเมนตัมของระบบมีค่าคงตัว ซึ่งเป็นไปกฎการอนุรักษ์โมเมนตัมส่วนพลังงานจลน์ของระบบอาจคงตัวไหมคงตัวก็ได้ การชนที่พลังงานจลน์ของระบบคงตัวเป็นการชนแบบยืดหยุ่นส่วนการชนที่พลังงานจลน์ของระบบไม่คงตัวเป็นการชนแบบไม่ยืดหยุ่น


กฎอนุรักษ์โมเมนตัม

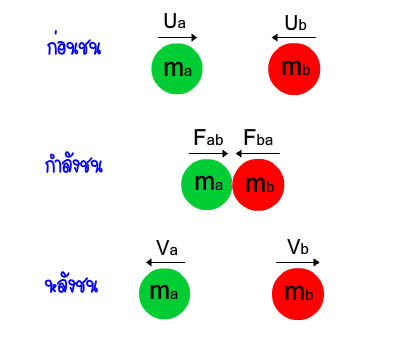
อีกวิธีหนึ่งอาจกล่าวได้ว่าเมื่อมีการปะทะกันระหว่างวัตถุสองตัวในระบบที่แยกเห็นผลรวมของโมเมนตัมของวัตถุทั้งสองก่อนการชนกันเท่ากับผลรวมของโมเมนตัมของวัตถุทั้งคู่ข้างหลังการชนกัน หากระบบถูกแยกออกจากกองกำลังด้านนอกอย่างแท้จริงกองกำลังเพียงตัวเดียวที่มีส่วนช่วยสำหรับในการเปลี่ยนแปลงโมเมนตัมของวัตถุเป็นแรงความเกี่ยวข้องระหว่างวัตถุ แบบนี้โมเมนตัมหายโดยวัตถุหนึ่งจะได้รับโดยวัตถุอื่นๆและก็โมเมนตัมของระบบทั้งสิ้นจะถูกรักษา ด้วยเหตุนี้ผลรวมของโมเมนตัมของวัตถุ 1 และก็โมเมนตัมของวัตถุ 2 ก่อนที่จะการชนกันจะพอๆกับผลรวมของโมเมนตัมของวัตถุ 1 รวมทั้งโมเมนตัมของวัตถุ 2 ภายหลังจากการปะทะกัน สมการทางเลขต่อแต่นี้ไปมักใช้เพื่อแสดงหลักการข้างต้น

m1 • v1 m2 • v2 = m1 • v1′ m2 • v2′

การชน 


      หมายถึง การที่วัตถุหนึ่งไปกระทบกับอีกวัตถุหนึ่งในช่วงสั้นๆ หรืออาจจะไม่กระทบกัน   แต่มีแรงมากระทำ เช่น ตีลูกบอล ยิงปืน ระเบิด เป็นต้น

      การชนขณะที่มีแรงภายนอกมากระทำน้อยมากเมื่อเทียบกับขนาดแรงดล โมเมนตัมของระบบจะมีค่าคงที่ เช่น การชนของลูกสนุกเกอร์


การระเบิด 1 มิติ 2 มิติ


 ถ้าหากพิจารณาทิศทางของการชนเป็นหลักแล้ว ในบทเรียนนี้จะมีการชนสองรูปแบบคือ


  • การชนแบบ 1 มิติ คือ การชนของวัตถุที่อยู่ในระนาบเดียวกัน เมื่อมีการชนแล้วการเคลื่อนที่ของวัตถุทั้งสองก็จะอยู่ในแนวเดียวกัน เนื่องจากเป็นการชนผ่านจุดศูนย์กลางมวล

  • การชนแบบ 2 มิติ คือ การชนของวัตถุที่อยู่ในระนาบเดียวกัน เมื่อมีการชนแล้วการเคลื่อนที่ของวัตถุทั้งสองจะไม่อยู่ในแนวเดียวกัน


 อ้างอิง

วันอาทิตย์ที่ 8 ตุลาคม พ.ศ. 2560

โมเมนตัมและการชน กฏอนุรักษ์โมเมนตัม ม.ต้น ม.ปลาย

โมเมนตัมและการชน กฏอนุรักษ์โมเมนตัม ม.ต้น ม.ปลาย

ชี้แจง โมเมนตัมและก็การชน รวมทั้งความข้องเกี่ยวระหว่างแรงแล้วก็โมเมนตัมที่แปรไป วัตถุที่เคลื่อนจะมีโมเมนตัม เมื่อแรงลัพธ์กระทำต่อวัตถุจะมีผลให้โมเมนตัมของวัตถุแปรไป โดยแรงลัพธ์เท่ากับอัตราการเปลี่ยนโมเมนตัมของวัตถุ อธิบายการชนของวัตถุ กฎการรักษาโมเมนตัม รวมทั้งพินิจพิจารณาการชนกันของวัตถุ สำหรับการชนกันของวัตถุหรือการปะทุ โมเมนตัมของระบบมีค่าคงตัว ซึ่งเป็นไปกฎการอนุรักษ์และรักษาโมเมนตัมส่วนพลังงานจลน์ของระบบบางทีอาจคงตัวหรือไม่คงตัวก็ได้ การชนที่พลังงานจลน์ของระบบคงตัวเป็นการชนแบบยืดหยุ่นส่วนการชนที่พลังงานจลน์ของระบบไม่คงตัว
เป็นการชนแบบไม่ยืดหยุ่น

กฎอนุรักษ์โมเมนตัม

อีกแนวทางหนึ่งอาจจะกล่าวว่าเมื่อมีการปะทะกันระหว่างวัตถุสองตัวในระบบที่แยกสำเร็จรวมของโมเมนตัมของวัตถุทั้งสองก่อนจะมีการชนกันเท่ากับผลบวกของโมเมนตัมของวัตถุทั้งสองหลังการชนกัน ถ้าเกิดระบบถูกแยกออกมาจากกองกำลังด้านนอกอย่างแท้จริงกองกำลังเพียงแต่ตัวเดียวที่มีส่วนช่วยสำหรับในการเปลี่ยนโมเมนตัมของวัตถุคือแรงความสัมพันธ์ระหว่างวัตถุ เช่นนี้โมเมนตัมหายโดยวัตถุหนึ่งจะได้รับโดยวัตถุอื่นๆแล้วก็โมเมนตัมของระบบทั้งผองจะถูกรักษา ด้วยเหตุผลดังกล่าวผลรวมของโมเมนตัมของวัตถุ 1 รวมทั้งโมเมนตัมของวัตถุ 2 ก่อนที่จะการชนกันจะเท่ากับผลรวมของโมเมนตัมของวัตถุ 1 รวมทั้งโมเมนตัมของวัตถุ 2 ภายหลังจากการปะทะกัน สมการทางคณิตศาสตร์ต่อแต่นี้ไปมักใช้เพื่อแสดงหลักการข้างต้น
m1 • v1 m2 • v2 = m1 • v1′ m2 • v2′

การชน 


      หมายถึง การที่วัตถุหนึ่งไปกระทบกับอีกวัตถุหนึ่งในช่วงสั้นๆ หรืออาจจะไม่กระทบกัน   แต่มีแรงมากระทำ เช่น ตีลูกบอล ยิงปืน ระเบิด เป็นต้น

      การชนขณะที่มีแรงภายนอกมากระทำน้อยมากเมื่อเทียบกับขนาดแรงดล โมเมนตัมของระบบจะมีค่าคงที่ เช่น การชนของลูกสนุกเกอร์


การระเบิด 1 มิติ 2 มิติ


 ถ้าหากพิจารณาทิศทางของการชนเป็นหลักแล้ว ในบทเรียนนี้จะมีการชนสองรูปแบบคือ

  • การชนแบบ 1 มิติ คือ การชนของวัตถุที่อยู่ในระนาบเดียวกัน เมื่อมีการชนแล้วการเคลื่อนที่ของวัตถุทั้งสองก็จะอยู่ในแนวเดียวกัน เนื่องจากเป็นการชนผ่านจุดศูนย์กลางมวล
  • การชนแบบ 2 มิติ คือ การชนของวัตถุที่อยู่ในระนาบเดียวกัน เมื่อมีการชนแล้วการเคลื่อนที่ของวัตถุทั้งสองจะไม่อยู่ในแนวเดียวกัน

 อ้างอิง

การเคลื่อนที่แบบวงกลม ความเร่งสู่ศูนย์กลาง แกว่งวัตถุเป็นวงกลมตามแนวราบ

การเคลื่อนที่แบบวงกลม

            วิเคราะห์และอธิบาย การเคลื่อนที่แบบวงกลม เป็นการเคลื่อนที่ของวัตถุที่มีเส้นทางการเคลื่อนที่เป็นรูปวงกลมหรือเป็นส่วนหนึ่งของวงกลมโดยมีแรงกระทำเข้าสู่ศูนย์กลางเรียกว่าแรงสู่ศูนย์กลาง ในฟิสิกส์การเคลื่อนที่แบบวงกลมคือการเคลื่อนที่ของวัตถุตามเส้นรอบวงของวงกลมหรือการหมุนตามแนววงกลม สามารถปรับให้บ่อยได้โดยมีอัตราการหมุนวนคงเดิมและก็ความเร็วคงเดิมหรือเปล่าเท่ากันกับอัตราการหมุนของการหมุน การหมุนรอบแกนคงเดิมของร่างกายสามมิติเกี่ยวโยงกับการเคลื่อนที่เป็นวงกลมขององค์ประกอบ สมการของการเคลื่อนไหวอธิบายการเคลื่อนไหวของศูนย์กลางของมวลของร่างกายตัวอย่างของการเคลื่อนไหวแบบวงกลมรวมทั้ง: ดาวเทียมเทียมโคจรรอบโลกที่ความสูงคงที่ซึ่งเป็นหินที่ผูกติดอยู่ที่เชือกและก็ถูกหมุนเป็นวงกลมรถหมุนผ่านเส้นโค้งในแทร็กการแข่งขันอิเล็คตรอนเคลื่อนตั้งฉากกับแม่เหล็กบ่อย สนามรวมทั้งเกียร์แปลงภายในกลไกเนื่องมาจากเวกเตอร์ความเร็วของวัตถุมีการเปลี่ยนทิศทางอยู่ตลอดเวลาวัตถุเคลื่อนที่จะอยู่ระหว่างการรีบด้วยแรงสู่ศูนย์กลางไปตามทิศทางของศูนย์กลางของการหมุน หากไม่มีการเร่งความเร็ววัตถุจะเคลื่อนที่เป็นเส้นตรงตามกฎการเคลื่อนไหวของนิวตัน

สมการการเคลื่อนที่แบบวงกลม

            สมการทางคณิตที่พรีเซ็นท์ข้างต้นในการเขยื้อนของวัตถุในวงการสามารถประยุกต์ใช้เพื่อจัดการกับปัญหาการเคลื่อนที่แบบวงกลมซึ่งจำเป็นต้องเจาะจงปริมาณที่ไม่รู้จัก ขั้นตอนการไขปัญหาการเคลื่อนที่แบบวงกลมคล้ายกับปัญหาอื่นๆในชั้นฟิสิกส์ วิธีการนี้เกี่ยวกับการอ่านให้ละเอียดของปัญหาที่เกิดขึ้นกับการระบุข้อมูลที่มีชื่อเสียงและก็ต้องในต้นแบบตัวแปรการเลือกสมการที่เกี่ยวแทนค่าที่รู้จักในสมการและก็การจัดการเกี่ยวกับพีชคณิตในที่สุดของสมการเพื่อระบุ ตอบ. ใคร่ครวญการประยุกต์ใช้กระบวนการนี้กับปัญหาด้านการเคลื่อนที่แบบวงกลมสองแบบ

หัวข้อการเรียน " การเคลื่อนที่แบบวงกลม "

  • มุมในหน่วยเรเดียน (rad)
  • อัตราเร็ว 4 ลักษณะ
  • ลักษณะการเคลื่อนที่แบบวงกลม
  • การคำนวณหาความเร่งสู่ศูนย์กลาง
  • แกว่งวัตถุเป็นวงกลมตามแนวราบ 
  • วัตถุวิ่งบนกรวยเป็นวงกลม
  • แกว่งวัตถุบนโต๊ะ 
  • วัตถุเคลื่อนที่บนพื้นโค้งในแนวดิ่ง 
  • การแกว่งวัตถุเป็นวงกลมในแนวดิ่ง
  • การเข้าโค้งของรถยนต์บนถนนฝืด
  • มอเตอร์ไซด์เข้าโค้งบนถนนราบฝืดโดยการเอียงตัว
  • รถยนต์หรือมอเตอร์ไซด์เข้าโค้งบนถนน

อ้างอิง

วันอังคารที่ 3 ตุลาคม พ.ศ. 2560

ความน่าสนใจของวิชา ฟิสิกส์ ม.4 ม.5 ม.6 การเรียนในยุคไอที เรียนอย่างไรจึงจะเข้าใจ

ความน่าสนใจของวิชา ฟิสิกส์ ม.4 ม.5 ม.6 การเรียนในยุคไอที เรียนอย่างไรจึงจะเข้าใจ

             ฟิสิกส์ ม.4 ฟิสิกส์ยอดเยี่ยมในสาขาวิชาการที่เก่าแก่ที่สุดบางทีก็อาจจะเป็นที่โบราณที่สุดโดยรวมของดาราศาสตร์ กว่าสองพันปีที่แล้วฟิสิกส์เป็นส่วนใดส่วนหนึ่งของปรัชญาธรรมชาติพร้อมทั้งเคมีชีววิทยารวมทั้งสาขาหนึ่งของเลข แม้กระนั้นในช่วงการเปลี่ยนแปลงทางด้านวิทยาศาสตร์ในศตวรรษที่ 17 วิทยาศาสตร์ธรรมชาติโผล่ออกโปรแกรมการศึกษาเรียนรู้และค้นคว้าและทำการวิจัยเป็นเอกลักษณ์ในสิทธิของตนเอง ฟิสิกส์ตัดกับสาขาวิชามากมายของการศึกษาเรียนรู้ตัวอย่างเช่นชีวฟิสิกส์และก็เคมีควอนตัมและก็ขอบเขตของฟิสิกส์ไม่ได้กำหนดไว้อย่างเหนียวแน่น ความคิดใหม่ในฟิสิกส์ชอบอธิบายกลไกเบื้องต้นของศาสตร์อื่นๆในระหว่างที่เปิดแนวทางใหม่ของการวิจัยในพื้นที่เป็นต้นว่าเลขคณิตรวมทั้งปรัชญา ฟิสิกส์ยังทำให้ผลงานที่สำคัญผ่านความรุ่งโรจน์ในเทคโนโลยีใหม่ๆที่เกิดจากการคิดค้นทฤษฎี อย่างเช่นความรุ่งโรจน์ในความรู้ความเข้าใจของแม่เหล็กไฟฟ้าหรือฟิสิกส์ปรมาณูนำโดยตรงไปสู่การพัฒนาสินค้าใหม่ที่มีการเปลี่ยนแปลงอย่างเร็วของสังคมยุคใหม่อาทิเช่นทีวี, คอมพิวเตอร์, ของใช้ภายในประเทศและอาวุธปรมาณู รุ่งเรืองในอุณหพลศาสตร์ส่งผลให้เกิดการ การพัฒนาของอุตสาหกรรมรวมทั้งความเจริญก้าวหน้าในกลศาสตร์แรงจูงใจในการพัฒนาของแคลคูลัส ฟิสิกส์กลายเป็นวิทยาศาสตร์แยกต่างหากเมื่อก่อนสมัยยุโรปใช้แนวทางการทดสอบรวมทั้งเชิงปริมาณเพื่อศึกษาค้นพบสิ่งที่ได้รับการใคร่ครวญปัจจุบันนี้จะเป็นกฎหมายของฟิสิกส์

หนทางที่ดีทำอย่างไร

                 ครูเชื่อว่าแนวทางที่เหมาะสมที่สุดในการเรียนวิชาฟิสิกส์เป็นไม่เพียงแค่อ่านหรือศึกษาเล่าเรียนเท่านั้น แต่ว่าให้อ่านปริศนาแล้วหยุดเพื่อตรึกตรองถึงปัญหานั้นๆอย่างถ่องแท้ บางปริศนาคิดในใจออก บางทีอาจคิดแตกต่างก็ได้ เขียนไว้เป็นความพอใจของตน ถัดมานำออกเผยแพร่ ทำให้ผู้อื่นคิดสนุกไปด้วย ในชีวิตประจำวัน พวกเราจะเห็นการเคลื่อนที่ของสิ่งต่างๆมากไม่น้อยเลยทีเดียว นานัปการแบบอย่าง เช่น การเคลื่อนที่ของอวัยวะต่างๆของคนเดิน นกบิน รถยนต์แล่น รวมทั้งใบไม้หล่น เป็นต้น เมื่อพิเคราะห์การเคลื่อนที่เหล่านั้นแล้ว จะพบว่า มีส่วนใหญ่ลักษณะซับซ้อน ยกตัวอย่างเช่น มีทั้งเส้นทางการเคลื่อนที่เป็นแนวเส้นโค้งวนเวียน เพื่อให้ไม่ยุ่งยากต่อการเข้าใจการเคลื่อนที่ เราจะเริ่มศึกษาจากการเคลื่อนที่เฉพาะในแนวเส้นตรงก่อน แล้วจึงจะขยายความรู้เรื่องกับการเคลื่อนที่ในสองรวมทั้งสามมิติ หรือในลักษณะที่ซับซ้อนขึ้นตามลำดับ ฟิสิกส์ มัธยม4-มัธยม6 ในชีวิตประจำวัน มิได้ใช้ทฤษฎีลึกซึ้งแม้กระนั้นยังไง ผู้สอนต้องการให้ เว็บแห่งนี้ใช้สำหรับในการเรียนสำหรับเสริมความรู้ความเข้าใจ เสริมความคิดเชิงฟิสิกส์

เนื้อหาวิชาฟิสิกส์ ระดับชั้น ม.4 


  • บทที่ 1 เวกเตอร์
  1. ปริมาณทางฟิสิกส์
  2. หน่วย ในระบบนานาชาติ
  3. เวกเตอร์และการรวมเวกเตอร์
  4. องค์ประกอบเวกเตอร์ในระบบพิกัดฉาก
  5. การคูณเวกเตอร์
  1. ปริมาณการเคลื่อนที่ (Quantities of motion)
  2. สูตรการเคลื่อนที่(Formulas of Rectilinear )
  3. การเคลื่อนที่แบบเส้นตรงในแนวดิ่งหรือดิ่งเสรี (Free fall)
  4. กราฟการเคลื่อนที่เเนวเส้นตรง (Rectilinear motion Graphical Interpretation)


เว็บไซต์ที่เกี่ยวข้อง : http://mahosot.blue/ฟิสิกส์-ม-4/

วันพุธที่ 23 สิงหาคม พ.ศ. 2560

อบรม LabVIEW ในหัวข้อ image processing

 Graphical programming

            LabVIEW รวมการสร้างอินเทอร์เฟซผู้ใช้ (แผงข้างหน้าที่เรียกว่า) ลงในวัฏจักรการพัฒนา โปรแกรมย่อยของโปรแกรม LabVIEW เรียกว่าเสมอเหมือนเครื่องมือ (VIs) แต่ละชุดมีส่วนประกอบสามส่วนเป็นแผนภาพบล็อกแผงด้านหน้าและก็แผงตัวเชื่อมต่อ ส่วนท้ายที่สุดใช้แทน VI ในแผนภาพบล็อกของ VI เรียกว่า VI แผงด้านหน้าผลิตขึ้นโดยใช้ปุ่มควบคุมแล้วก็ไฟแสดงสถานะ การควบคุมเป็นปัจจัยที่ใช้สำหรับการผลิต: อนุญาตให้ผู้ใช้ใส่ข้อมูลไปยัง VI ตัวบ่งชี้ได้ผลสำเร็จลัพธ์: พวกเขาเจาะจงหรือแสดงผลตามปัจจัยที่จำเป็นต้องใช้สำหรับการผลิตที่กำหนดให้กับ VI แผงข้างหลังซึ่งเป็นแผนภาพบล็อกมีรหัสต้นฉบับแบบกราฟิก วัตถุทั้งหมดทั้งปวงที่วางอยู่บนแผงข้างหน้าจะปรากฏที่แผงข้างหลังเป็นขั้วต่อ แผงด้านหลังยังประกอบด้วยส่วนประกอบและก็ฟังก์ชันที่ปฏิบัติหน้าที่ควบคุมรวมทั้งหาข้อมูลให้กับตัวบ่งชี้ องค์ประกอบและก็ฟังก์ชั่นสามารถพบได้ในแผงฟังก์ชั่นแล้วก็สามารถวางไว้ที่แผงด้านหลังได้ การควบคุมตัวบ่งชี้ส่วนประกอบและก็หน้าที่รวมกันจะเรียกว่าโหนด โหนดเชื่อมต่อกันโดยใช้สายเช่นตัวควบคุมสองตัวและก็ตัวบ่งชี้สามารถต่อสายไปยังฟังก์ชันเพิ่มได้เพื่อตัวบ่งชี้แสดงผลลัพธ์รวมของตัวควบคุมทั้งสอง ด้วยเหตุนั้นตราสารเปรียบเสมือนสามารถปฏิบัติงานเป็นอีกทั้งโปรแกรมที่มีแผงข้างหน้าที่ปฏิบัติภารกิจเป็นส่วนติดต่อผู้ใช้หรือเมื่อน้อยลงเป็นโหนดบนบล็อกไดอะเอ็งรมที่เป็นแผงด้านหน้ากำหนดปัจจัยการผลิตแล้วก็ผลสำหรับโหนดผ่านบานหน้าต่างเชื่อมต่อ ซึ่งหมายความว่าแต่ละ VI สามารถทดลองได้ง่ายก่อนจะถูกฝังเป็นโปรแกรมย่อยในโปรแกรมขนาดใหญ่

ทำไมต้อง  Graphical programming

          วิธีการแบบกราฟิกยังช่วยทำให้โปรแกรมสร้างโปรแกรมโดยการลากรวมทั้งวางการแสดงวัสดุอุปกรณ์เหมือนห้องทดลองเปรียบเสมือนที่รู้จักดีอยู่แล้ว สิ่งแวดล้อมการเขียนโปรแกรม LabVIEW พร้อมตัวอย่างแล้วก็เอกสารประกอบทำให้ง่ายต่อการสร้างแอพพลิเคชันขนาดเล็ก นี่เป็นข้อเด่นในด้านหนึ่ง แต่ว่ายังมีอันตรายที่อาจประเมินความเชี่ยวชาญที่จำเป็นจะต้องสำหรับการเขียนโปรแกรม G ที่มีคุณภาพสูง สำหรับอัลกอริทึมที่ซับซ้อนหรือโค้ดขนาดใหญ่สิ่งจำเป็นคือโปรแกรมเมอร์จะมีความเข้าใจเกี่ยวกับไวยากรณ์ LabVIEW พิเศษรวมทั้งส่วนประกอบของการจัดการหน่วยความจำ ระบบการพัฒนา LabVIEW ที่ล้ำยุคที่สุดมีความรู้และมีความเข้าใจสำหรับการสร้างแอ็พพลิเคชันแบบสแตนด์อะโลน นอกเหนือจากนี้ยังสามารถสร้างแอพพลิเคชันแบบกระจายซึ่งสื่อสารโดยใช้โมเดลเซิร์ฟเวอร์แบบไคลเอ็นต์แล้วก็ทำให้ใช้งานได้ง่ายขึ้นเพราะว่าลักษณะขนานโดยธรรมชาติของ G.
 

ประเด็นการ สอน / อบรม LabView Basic

  • LabVIEW Environment เรียนรู้กระบวนการนำทาง LabVIEW และใช้แผนผังบล็อกแผงด้านหน้าและ ฟังก์ชันและก็คอนโทรลพาเลต หลังจากนั้นตรวจสอบการใช้แผนภูมิแล้วก็แผนภูมิและสร้างอินเทอร์เฟซสำหรับผู้ใช้
  • Loops and Execution Structures ดูวิธีวนรอบของรหัสแล้วก็เงื่อนไขสำหรับเพื่อการรันรหัสใน LabVIEW โดยใช้ลูปวนลูปรวมทั้งลูป
  • Data Types and Structures ตรวจสอบประเภทแล้วก็วิธีการข้อมูลต่างๆเพื่อจัดระเบียบและก็จัดกลุ่มข้อมูลตัวควบคุมแล้วก็ตัวชี้วัดใน LabVIEW
  • Graphical Programming พิจารณารากฐานของการเขียนโปรแกรมกราฟิกและก็กรรมวิธีสำหรับในการตรวจทานการไหลของข้อมูลและก็ลำดับการทำงานในสภาพแวดล้อม LabVIEW
  • Programming Tools ศึกษาค้นพบวิธีการใช้วัสดุที่สำคัญใน LabVIEW ที่ช่วยให้คุณประหยัดเวลา
  • Debugging and Handling Errors ทำความเข้าใจวิธีการใช้การดีบักคีย์รวมทั้งอุปกรณ์จัดการกับปัญหาที่เพิ่มประสิทธิภาพโค้ด
  • Signal Processing ศึกษาและทำการค้นพบว่าแอพพลิเคชันบางตัวต้องมีการวิเคราะห์ส่วนประกอบความถี่ของ สัญญาณแล้วก็เรียนรู้ขั้นตอนการกรองรวมทั้งใช้ FFT ในอาร์เรย์ของข้อมูลใน LabVIEW
  • MathScript and Text-Based Programming ตรวจดูวิธีการใช้แฟ้ม. m หรือ C ที่มีอยู่เดิม สำหรับในการประมวลผลและก็ปรับขนาดของสัญญาณ
  • Help Within LabVIEW ทำความเข้าใจการใช้ทรัพยากรวิธีใช้ใน LabVIEW เพื่อทำความเข้าใจแนวความคิดและ เทคนิคการออกแบบโปรแกรม


labview


การเรียนรู้ว่า Data Acquisition เป็นอย่างไร??

  • Connect to Hardware เรียนรู้กรรมวิธีจัดตั้งไดรเวอร์ที่สมควรแล้วก็เชื่อมต่อระบุค่าและก็ทดลองเครื่องมือ NI DAQ ของคุณ
  • Acquire and Generate Data ดูวิธีการใช้อุปกรณ์ NI DAQ ของคุณเพื่อส่งออกและก็ป้อนสัญญาณไปยังและก็จากโลกที่เรื่องจริง
  • Create Applications หลังจากได้มาและก็สร้างสัญญาณบนเครื่องไม้เครื่องมือเก็บข้อมูล NI แล้วให้ใช้ความถนัด เหล่านี้เพื่อสร้างแอปพลิเคชัน

    Laboratory Virtual Instrument Engineering Workbench (LabVIEW) เป็นแพลตฟอร์มการออกแบบ ระบบและสิ่งแวดล้อมการพัฒนาสำหรับภาษาทางการภาพที่เอามาจาก National Instruments ภาษากราฟิกมี ชื่อว่า “G”; ไม่ต้องงงกับ G-code สำหรับแอ็ปเปิ้ลแมคอินทอชในปีพ. ศาสตราจารย์ 2529 LabVIEW เป็นที่ชื่นชอบใช้เพื่อการเก็บข้อมูลการควบคุมเครื่องมือและระบบอัตโนมัติในระบบปฏิบัติการ ต่างๆรวมทั้ง Microsoft Windows เวอร์ชันต่างๆของ Unix Linux แล้วก็ macOS LabVIEW เวอร์ชันปัจจุบันคือ 2016 ซึ่งเผยแพร่ใน เดือนสิงหาคม คริสต์ศักราช 2016อบรม LabView Dataflow programmingภาษาโปรแกรมที่ใช้ใน LabVIEW ชื่อ G เป็นภาษาการเขียนโปรแกรม dataflow การปฏิบัติการจะถูก กำหนด โดยส่วนประกอบของแผนภาพแบบกราฟิก (รหัสที่มา LabVIEW) ซึ่งนักเขียนโปรแกรมเชื่อม ต่อโหนด ฟังก์ชันต่างๆโดยการวาดเส้นลวด สายกลุ่มนี้แพร่ขยายตัวแปรแล้วก็โหนดอะไรก็ตามสามารถ ดำเนินงานได้ทันที ที่ข้อมูลอินพุตทั้งปวงพร้อมใช้งาน เนื่องด้วยอาจเป็นแบบนี้สำหรับโหนดหลายตัว พร้อมกัน G สามารถ ปฏิบัติงานแบบขนานได้โดยกำเนิด อุปกรณ์แบบมัลติโพรเซสสิงและก็มัลติเธรดจะถูกเอารัดเอาเปรียบโดยตัวกำหนดเวลาในตัวซึ่ง multiplexes เธรดของระบบปฏิบัติการหลายตัว ผ่านโหนดที่พร้อมในการดำเนินการ

หัวข้อการอบรม image processing ด้วย LabView

  • ซอฟต์แวร์ทราบจำตัวหนังสือภาษาไทย (Thai OCR) ซึ่งมีในหลักสูตร อบรม image processing ตามตัว อย่างคลิบด้านล่าง
  • ระบบประเมินผลภาพเพื่อการจราจร (Intelligent Transport System) ซึ่งมีในหลักสูตร อบรมimage processing ด้านล่าง
  • ระบบทราบจําป้ายทะเบียนรถ (License plate recognition) (ดูดีวีดีจบ ทำได้โดยทันที)• ระบบค้นข้อมูลมัลติมีเดีย (Multimedia search system) (ดูดีวีดีจบ ทำเป็นในทันที)
  • เครื่องเอกซเรย์ คอมพิวเตอร์ สําหรับงานทันตกรรม (Development of CT Scanner for Dentisty) (ดูดีวีดีจบ ทำได้โดยทันที)
LabView เป็นโปรแกรมคอมพิวเตอร์ที่ถูกดีไซน์มาสำหรับงานด้านวิศวกรรม และก็ขั้นตอนการผลิตโดยยิ่งไปกว่านั้น การใช้แรงงานก็ไม่ยากอย่างที่คิด จึงศึกษาได้รวดเร็วและพัฒนาต่อไปได้ง่าย ก็เลยเหมาะสำหรับช่าง แล้วก็วิศวกรที่มิได้ ชำนิชำนาญสำหรับเพื่อการทำโปรแกรมในเชิงลึก แต่ว่าต้องการสร้างโปรแกรมคอมพิวเตอร์เฉพาะทาง และติดต่อกับ Hardware มากมายรูปแบบเพื่อช่วยงานของตนเองโดยที่ไม่ต้องเสียเวล่ำเวลาสำหรับเพื่อการเรียน และ พัฒนามากจนเกินไป
LINK :::
คำค้นหาที่เกี่ยวข้อง : อบรม labview

วันเสาร์ที่ 3 มิถุนายน พ.ศ. 2560

ไมโครคอนโทรลเลอร์ PIC ขั้นตอน: คู่มือฉบับสมบูรณ์ของคุณ

อบรมไมโครคอนโทรลเลอร์ PIC step by step: คู่มือฉบับสมบูรณ์ของคุณ

ความต้องการ

  • ดาวน์โหลดและติดตั้ง Proteus Professional! เราจะอธิบายเรื่องนี้ในส่วนแรก
  • ดาวน์โหลดและติดตั้ง MikroC Pro! เราจะอธิบายเรื่องนี้ในส่วนแรก

อบรมไมโครคอนโทรลเลอร์

คำอธิบายรายวิชา

ไมโครคอนโทรลเลอร์ PIC เป็นอุปกรณ์อิเล็กทรอนิกส์ที่ใช้งานง่ายทั้งฮาร์ดแวร์และซอฟต์แวร์ การรับรู้สภาพแวดล้อมโดยการรับสัญญาณเข้าจากเซ็นเซอร์หลายตัว PIC Microcontroller จะมีผลต่อสภาพแวดล้อมโดยการควบคุมไฟมอเตอร์และอุปกรณ์อื่น ๆ มีไว้สำหรับทุกคนที่ทำโครงการฮาร์ดแวร์เชิงโต้ตอบโดยการเชื่อมต่อกับแหล่งจ่ายไฟไฟ led และตัวต้านทานน้อย

หลักสูตรนี้ออกแบบมาเพื่อแนะนำฮาร์ดแวร์ PIC Microcontroller และสภาพแวดล้อมการเขียนโปรแกรมเพื่อให้คุณเริ่มต้นสร้างโครงการโดยเร็วที่สุด

ปลดปล่อยฮีโร่ภายในด้วยหลักสูตรนี้

ไมโครคอนโทรลเลอร์ PIC โครงสร้างด้านในและการเขียนโปรแกรมเบื้องต้น
Leds, Resistors และ Pushbuttons
หน้าจอ LCD และจอแสดงผลเซเว่นเมนท์
มอเตอร์และปุ่มกด
โครงการ DIY และเคล็ดลับง่ายๆ
เครื่องมือสำหรับการสร้างอุปกรณ์ใด ๆ ที่จินตนาการกลายเป็นที่ชื่นชอบของนักศึกษาอิเล็กทรอนิกส์และทุกคนที่สนใจในการผลิตอุปกรณ์เนื่องจากความสะดวกในการใช้งานและค่าใช้จ่ายที่ต่ำมาก

ตัวอย่างโครงการ ได้แก่ Ardupilot ซึ่งเป็นแพลตฟอร์ม UAV ที่สามารถควบคุมเครื่องพ่นทางอากาศได้

เนื้อหาและภาพรวมหลักสูตรนี้ออกแบบมาสำหรับผู้ที่สนใจในการเรียนรู้การออกแบบทางอิเล็กทรอนิกส์ ไม่มีประสบการณ์เป็นสิ่งจำเป็นและสิ่งที่คุณต้องมีเพียง PIC Microcontroller และส่วนประกอบต้นทุนต่ำ

หลักสูตรนี้จะนำคุณไปสู่ประสบการณ์การเรียนรู้ทางด้านอิเล็กทรอนิคส์หรือการเขียนโปรแกรมไปยัง PIC Microcontroller Master โดยใช้เวลาหลายชั่วโมงในการบรรยาย

ใครคือกลุ่มเป้าหมาย?

  • ทุกคนที่มีความอยากรู้อยากเห็นในการทำอุปกรณ์อิเล็กทรอนิกส์
  • ผู้ที่ไม่มีประสบการณ์ในด้านอิเล็กทรอนิกส์
  • คนที่มีความรู้ระดับกลางด้านอิเล็กทรอนิกส์
  • เด็กอายุ 12 ปีขึ้นไป